Autonome mobile robotter (AMR'er), Automated Guided Vehicles (AGV'er), kollaborative robotarme og industrielle inspektionsrobotter kræver trådløs forbindelse, der kan opretholde stabile forbindelser, mens de bevæger sig dynamisk på tværs af fabriksgulve, lagre og smarte bygninger. Traditionelle Wi-Fi 5 / Wi-Fi 6-moduler lider ofte af roaming-pakketab, høje latency-spidser, begrænset båndbredde og sameksistensinterferens i metalrige industrielle miljøer.
Da robotsystemer i stigende grad integrerer LiDAR, multi-camera vision, AI edge computing og flere perifere sensorer, kan en enkelt trådløs forbindelse ikke længere opfylde alle kommunikationskrav. Wi-Fi 7 multi-protokol kombinationsmoduler bliver det ideelle kommunikationshub for moderne robotteknologi.
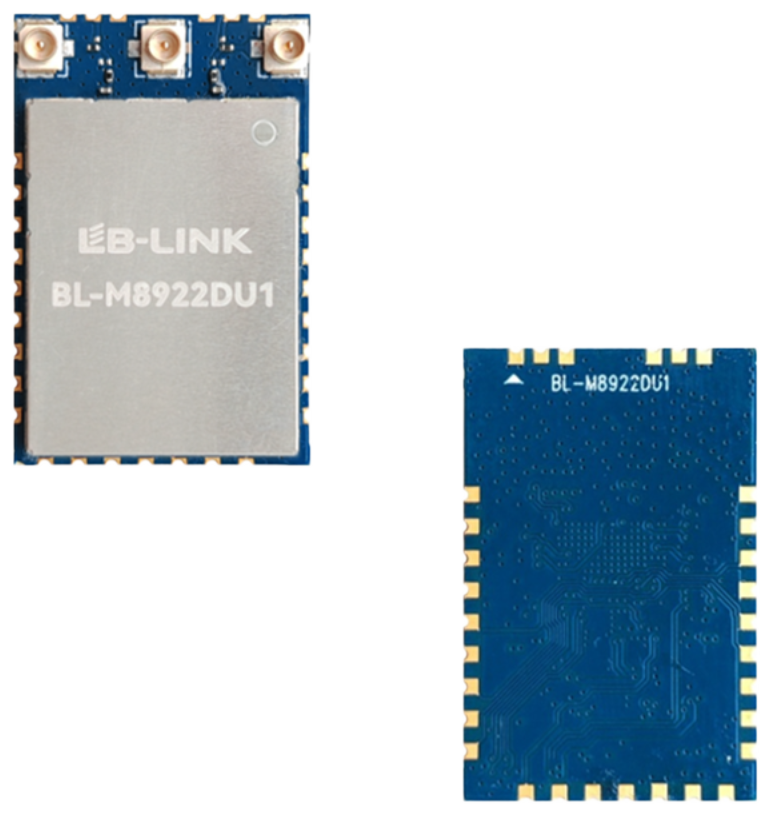
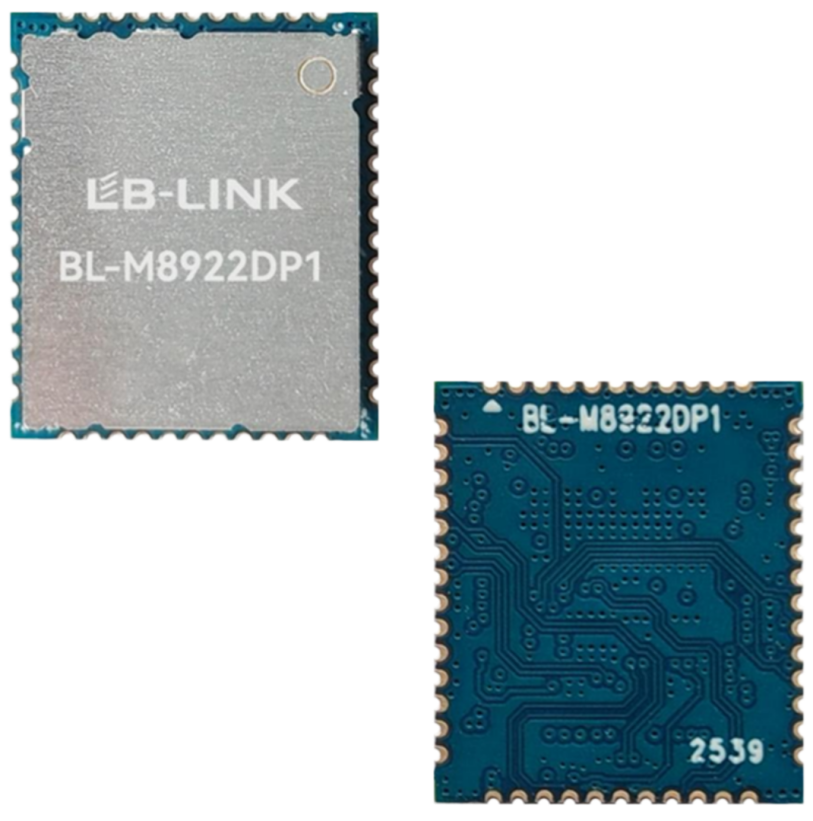
LB-LINK lancerer to Realtek RTL8922-baserede Wi-Fi 7-moduler: BL-M8922DU1 og BL-M8922DP1. Begge anvender 802.11be Wi-Fi 7 2×2 EHT160-arkitektur, der understøtter triple-band 2.4G/5G/6G, DBCC dual-band samtidig multilink-drift, med Bluetooth 5.4 + Zigbee 3.0 + Thread 1.3 integreret på ét kompakt modul. Dette alt-i-én-design forenkler robothardwaredesign, forbedrer mobilitetspålidelighed og reducerer styklisteomkostninger.
Trådløse centrale udfordringer, som industrielle robotter står over for
Inden vi dykker ned i vores modulløsninger, lad os gennemgå de mest almindelige trådløse smertepunkter, som robot OEM'er støder på:
Roaming-ustabilitet under bevægelse : Når AMR'er rejser mellem adgangspunkter, kan overdragelsesforsinkelse og pakketab udløse nødstop, navigationsfejl eller afbrydelse af videostreaming.
Begrænset båndbredde til højvolumen sensordata : LiDAR og multi HD-kameraer genererer massive punktsky- og billeddata, der kræver høj gennemstrømning og bred kanalbåndbredde.
Spektruminterferens på fabrikker : Metalhylder, motorer og snesevis af Wi-Fi-enheder i nærheden skaber kraftig interferens på 2,4G/5G-bånd.
Flere separate radiochips øger stykliste- og PCB-omkostningerne : Ingeniører har brug for separate chips til Wi-Fi, BLE, Zigbee-sensornetværk, hvilket fører til større PCB-fodaftryk, mere antennelayoutarbejde og højere strømforbrug.
Forskellige værtsgrænsefladekrav : Nogle robotcontrollere bruger PCIe industrielle bundkort, mens ARM-baserede robotplatforme foretrækker højhastigheds-USB-grænseflader.
Hvorfor Wi-Fi 7 + DBCC er bygget til mobil robotik
Wi-Fi 7 (802.11be) bringer revolutionerende opgraderinger til mobile robotter. Nøgleteknologien i BL-M8922-serien er DBCC (Dual Band Concurrent Multi-Link).
I stedet for at stole på en enkelt radioforbindelse, transmitterer DBCC data samtidigt over to forskellige frekvensforbindelser. Hvis et led svækker eller lider af interferens under robotbevægelse, fungerer det andet led som redundans. Dette reducerer drastisk roaming-latens og pakketab under AP-overdragelse, den mest kritiske metrik for AGV/AMR-sikkerhed.
2×2 EHT160, op til 2402 Mbps gennemløb : Bred 160MHz kanal til understøttelse af højhastighedspunktsky- og visiondatatransmission.
Triple-band 2,4GHz / 5GHz / 6GHz : 6GHz-båndet tilbyder rent spektrum med minimal interferens, prioriteret til robotstyring med lav latens og højopløsningsbilledtransmission; 5GHz fungerer som den vigtigste højhastighedsdatakanal til navigation; 2,4GHz bruges til BLE/Zigbee/Thread perifere sensorer og kortrækkende kontrol.
Alt-i-en multi-protokol radio : Wi-Fi + BT5.4 + Zigbee 3.0 + Thread 1.3 i ét modul, hvilket eliminerer ekstra RF-chips til sensornetværk, forenkler antennelayout og sparer PCB-plads.
BL-M8922DU1 vs BL-M8922DP1: To muligheder for forskellige robotformfaktorer
Begge moduler deler den samme Wi-Fi 7-radioydelse, multi-protokolstak og DBCC-kapacitet. Forskellen ligger i værtsgrænsefladen og størrelsen, hvilket hjælper kunderne med at vælge baseret på robothardware-begrænsninger.
802.11 abgn/ac/ax/be (Wi-Fi 7), 2×2 EHT160, op til 2402 Mbps
802.11 abgn/ac/ax/be (Wi-Fi 7), 2×2 EHT160, op til 2402 Mbps
Bands
2,4G / 5G / 6G tredobbelt bånd
2,4G / 5G / 6G tredobbelt bånd
Bluetooth / Multi-protokol
BT5.4; Zigbee 3.0; Tråd 1.3
BT5.4; Zigbee 3.0; Tråd 1.3
Værtsgrænseflade
USB3.2
PCIe
Nøglefunktion
DBCC dual-band samtidig multi-link
DBCC dual-band samtidig multi-link
Størrelse / Pins
27 × 17,8 mm, 31 ben
13 × 15 mm, 50 ben
Bedst til
Store AMR'er, lager-AGV'er, inspektionsrobotter; ARM-baserede USB-platforme; designs med afslappet PCB plads og bedre RF/termisk margin
Kompakte kollaborative robotter, små mobile robotter, indlejrede vision-moduler; x86-controllere via PCIe; design med begrænset plads
Nøgleapplikationsscenarier
Lager-AGV & AMR : Stabil roaming på tværs af lager-AP-dækning, pålidelig levering af navigationskommandoer og realtids-upload af lagerkamera.
Industrial Collaborative Robot : Kontrollink med lav latens, BLE-forbindelse til gribesensorer, Zigbee/tråd til fabriks IoT-sensornetværk.
Indendørs og udendørs inspektionsrobot : 6 GHz rent bånd til HD-videostreaming, multi-link redundans for at undgå forbindelsesfald, når du passerer metalforhindringer.
Humanoid Robot : Integreret multi-protokol til at forbinde kropssensorer, fjernbetjening og AI vision data backhaul.
Konklusion
Robotindustrien skifter fra grundlæggende trådløs forbindelse til pålidelig multifunktionel RF-kommunikation med lav latens. Wi-Fi 7 DBCC multi-protokol kombinationsmoduler bliver en kritisk hardwareopgradering til næste generations autonome robotter.
LB-LINK BL-M8922DU1 og BL-M8922DP1 leverer en samlet kommunikationsplatform, der fjerner kompleksiteten af flere diskrete radiodesigns. Uanset om dit robotdesign kræver USB3.2- eller PCIe-interface, stort eller ultra-lille PCB-fodaftryk, giver LB-LINK optimerede Wi-Fi 7-modulmuligheder med fuld teknisk support til RF-layout, driverporting og test.
Guangming District, Shenzhen, som en forsknings- og udviklings- og markedsservicebase og udstyret med mere end 10.000 m² automatiserede produktionsværksteder og logistiklagercentre.