Ինքնավար շարժական ռոբոտները (AMRs), ավտոմատացված կառավարվող մեքենաները (AGVs), համատեղ ռոբոտային զենքերը և արդյունաբերական տեսչական ռոբոտները պահանջում են անլար կապ, որը կարող է պահպանել կայուն կապեր՝ դինամիկ շարժվելով գործարանների հատակների, պահեստների և խելացի շենքերի միջով: Ավանդական Wi-Fi 5 / Wi-Fi 6 մոդուլները հաճախ տուժում են ռոումինգի փաթեթների կորստից, հետաձգման բարձր տատանումներից, սահմանափակ թողունակության և մետաղներով հարուստ արդյունաբերական միջավայրերում համակեցության միջամտությունից:
Քանի որ ռոբոտային համակարգերն ավելի ու ավելի են ինտեգրում LiDAR-ը, բազմախցիկ տեսողությունը, AI եզրային հաշվարկները և մի քանի ծայրամասային սենսորները, մեկ անլար կապն այլևս չի կարող բավարարել կապի բոլոր պահանջները: Wi-Fi 7 բազմապրոտոկոլի համակցված մոդուլները դառնում են ժամանակակից ռոբոտաշինության իդեալական հաղորդակցման հանգույց:
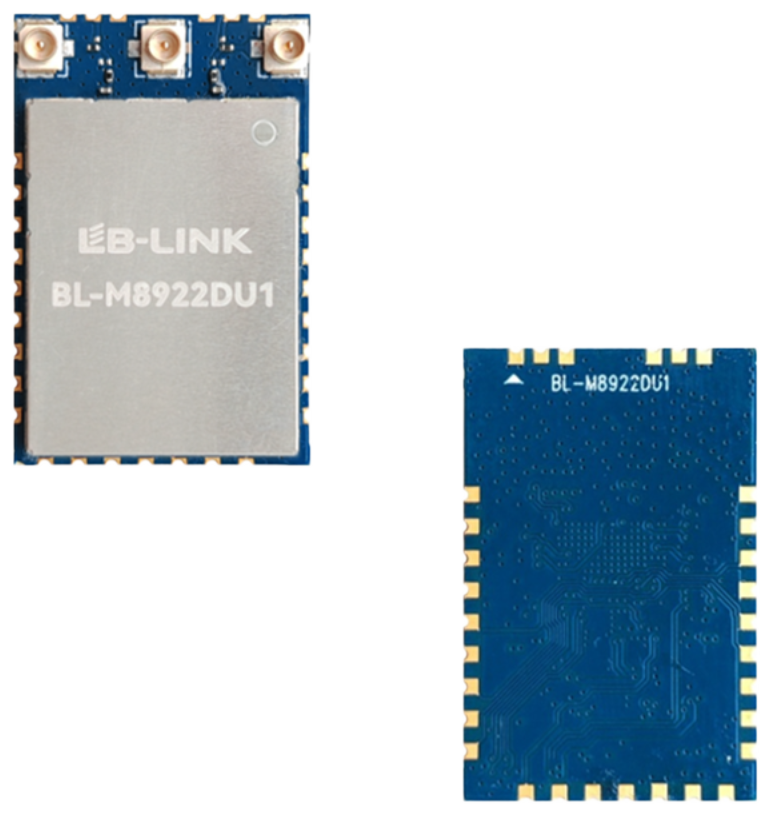
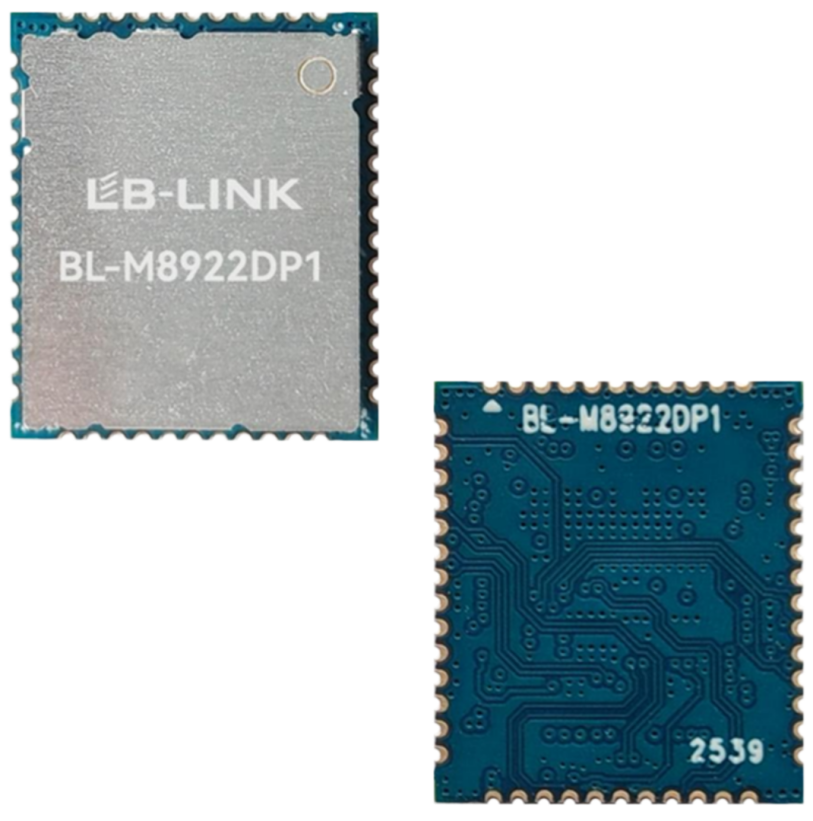
LB-LINK-ը գործարկում է երկու Realtek RTL8922-ի վրա հիմնված Wi-Fi 7 մոդուլներ՝ BL-M8922DU1 և BL-M8922DP1: Երկուսն էլ ընդունում են 802.11be Wi-Fi 7 2×2 EHT160 ճարտարապետություն, աջակցում են եռաշերտ 2.4G/5G/6G, DBCC երկշերտ միաժամանակյա բազմաբնույթ գործարկում՝ Bluetooth 5.4 + Zigbee 3.0 + Thread 1.3 ինտեգրված մեկ կոմպակտ մոդուլի վրա: Այս բոլորը մեկում դիզայնը պարզեցնում է ռոբոտի ապարատային դիզայնը, բարելավում է շարժունակության հուսալիությունը և նվազեցնում BOM-ի արժեքը:
Արդյունաբերական ռոբոտների առջև ծառացած հիմնական անլար մարտահրավերները
Նախքան մեր մոդուլային լուծումների մեջ մտնելը, եկեք վերանայենք ամենատարածված անլար ցավի կետերը, որոնց հետ հանդիպում են ռոբոտի OEM-ները.
Շարժման ընթացքում ռոումինգի անկայունություն . Երբ AMR-ները շարժվում են մուտքի կետերի միջև, հանձնման հետաձգումը և փաթեթի կորուստը կարող են առաջացնել վթարային կանգառ, նավիգացիայի ձախողում կամ տեսահոսքի ընդհատում:
Սահմանափակ թողունակություն մեծ ծավալի սենսորային տվյալների համար . LiDAR և multi HD տեսախցիկները ստեղծում են հսկայական կետային ամպի և պատկերի տվյալներ, որոնք պահանջում են բարձր թողունակություն և լայն ալիքի թողունակություն:
Սպեկտրի միջամտությունը գործարաններում . Մետաղական դարակաշարերը, շարժիչները և մոտակա տասնյակ Wi-Fi սարքեր ստեղծում են ուժեղ միջամտություն 2.4G/5G տիրույթներում:
Բազմաթիվ առանձին ռադիոչիպերը բարձրացնում են BOM-ի և PCB-ի արժեքը . ինժեներներին անհրաժեշտ են առանձին չիպեր Wi-Fi, BLE, Zigbee սենսորային ցանցերի համար, ինչը հանգեցնում է PCB-ի ավելի մեծ տարածության, ալեհավաքների դասավորության ավելի շատ աշխատանքի և էներգիայի ավելի մեծ սպառման:
Տարբեր հյուրընկալող միջերեսի պահանջներ . որոշ ռոբոտների կարգավորիչներ օգտագործում են PCIe արդյունաբերական հիմնական տախտակներ, մինչդեռ ARM-ի վրա հիմնված ռոբոտային հարթակները նախընտրում են գերարագ USB ինտերֆեյսներ:
Ինչու է Wi-Fi 7 + DBCC-ն կառուցված շարժական ռոբոտաշինության համար
Wi-Fi 7 (802.11be) հեղափոխական թարմացումներ է բերում շարժական ռոբոտների համար: BL-M8922 շարքում ընդունված հիմնական տեխնոլոգիան DBCC-ն է (Dual Band Concurrent Multi-Link).
Մեկ ռադիոկապի վրա հենվելու փոխարեն, DBCC-ն տվյալներ է փոխանցում միաժամանակ երկու տարբեր հաճախականության հղումներով: Եթե ռոբոտի շարժման ընթացքում մի հղում թուլանում է կամ ենթարկվում է միջամտության, ապա երկրորդ հղումը գործում է որպես ավելորդություն: Սա կտրուկ նվազեցնում է ռոումինգի հետաձգումը և փաթեթների կորուստը AP-ի հանձնման ժամանակ, որը ամենակարևոր չափանիշն է AGV/AMR անվտանգության համար:
2×2 EHT160, մինչև 2402 Մբիթ/վրկ թողունակություն . լայն 160 ՄՀց ալիք՝ արագ կետային ամպի և տեսողության տվյալների փոխանցման համար:
Եռաշերտ 2.4 ԳՀց / 5 ԳՀց / 6 ԳՀց . 6 ԳՀց գոտին առաջարկում է մաքուր սպեկտր՝ նվազագույն միջամտությամբ, որը առաջնահերթ է ռոբոտի ցածր լատենտային կառավարման և բարձր հստակությամբ պատկերի փոխանցման համար; 5 ԳՀց հաճախականությունը ծառայում է որպես նավիգացիայի համար գերարագ տվյալների ալիք; 2,4 ԳՀց-ն օգտագործվում է BLE/Zigbee/Thread ծայրամասային սենսորների և կարճ հեռահարության կառավարման համար:
«Բոլորը մեկում» բազմապրոտոկոլով ռադիո . Wi-Fi + BT5.4 + Zigbee 3.0 + Thread 1.3 մեկ մոդուլում, որը վերացնում է լրացուցիչ RF չիպերը սենսորային ցանցերի համար, պարզեցնում է ալեհավաքի դասավորությունը և խնայում PCB տարածքը:
BL-M8922DU1 vs BL-M8922DP1. երկու տարբերակ ռոբոտի ձևի տարբեր գործոնների համար
Երկու մոդուլներն էլ ունեն նույն Wi-Fi 7 ռադիոյի կատարումը, բազմապրոտոկոլի կույտը և DBCC հնարավորությունները: Տարբերությունը կայանում է հյուրընկալողի միջերեսի և չափի մեջ՝ օգնելով հաճախորդներին ընտրել ռոբոտի ապարատային սահմանափակումների հիման վրա:
BL-M8922DU1 vs BL-M8922DP1
Wi-Fi 7 մոդուլի ընտրության ուղեցույց ռոբոտների համար
802.11 abgn/ac/ax/be (Wi-Fi 7), 2×2 EHT160, մինչև 2402 Մբիթ/վրկ
802.11 abgn/ac/ax/be (Wi-Fi 7), 2×2 EHT160, մինչև 2402 Մբիթ/վրկ
Նվագախումբեր
2.4G / 5G / 6G եռակի ժապավեն
2.4G / 5G / 6G եռակի ժապավեն
Bluetooth / Multi-protocol
BT5.4; Zigbee 3.0; Թեմա 1.3
BT5.4; Zigbee 3.0; Թեմա 1.3
Հյուրընկալող միջերես
USB3.2
PCIe
Հիմնական առանձնահատկություն
DBCC երկշերտ միաժամանակյա բազմակի կապ
DBCC երկշերտ միաժամանակյա բազմակի կապ
Չափ / կապում
27 × 17,8 մմ, 31 կապում
13 × 15 մմ, 50 կապում
Լավագույնը Համար
Խոշոր AMR-ներ, պահեստային AGV-ներ, տեսչական ռոբոտներ; ARM-ի վրա հիմնված USB հարթակներ; դիզայններ՝ հանգիստ PCB տարածությամբ և ավելի լավ ՌԴ/ջերմային լուսանցքով
Կոմպակտ համատեղ ռոբոտներ, փոքր շարժական ռոբոտներ, ներկառուցված տեսողության մոդուլներ; x86 կարգավորիչներ PCIe-ի միջոցով; տարածության սահմանափակ ձևավորումներ
Հիմնական կիրառական սցենարներ
Warehouse AGV & AMR . Կայուն ռոումինգ պահեստի AP ծածկույթով, նավիգացիոն հրամանների հուսալի առաքում և իրական ժամանակի գույքագրման տեսախցիկի վերբեռնում:
Արդյունաբերական համագործակցային ռոբոտ . ցածր ուշացման հսկիչ կապ, BLE միացում բռնիչ սենսորների համար, Zigbee/Thread գործարանային IoT սենսորային ցանցի համար:
Ներքին և դրսի զննման ռոբոտ . 6 ԳՀց մաքուր տիրույթ HD վիդեո հոսքի համար, բազմակի կապի ավելորդություն՝ մետաղական խոչընդոտներով անցնելիս կապի անկումից խուսափելու համար:
Humanoid Robot . Ինտեգրված բազմակի արձանագրություն՝ մարմնի սենսորները, հեռակառավարման վահանակը և AI տեսողության տվյալների հետհոսքը միացնելու համար:
Եզրակացություն
Ռոբոտաշինության արդյունաբերությունը հիմնական անլար կապից անցնում է հուսալի, ցածր ուշացման, բազմաֆունկցիոնալ ռադիոհաղորդակցության: Wi-Fi 7 DBCC բազմապրոտոկոլի համակցված մոդուլները դառնում են ապարատային նորացում հաջորդ սերնդի ինքնավար ռոբոտների համար:
LB-LINK BL-M8922DU1-ը և BL-M8922DP1-ն ապահովում են միասնական հաղորդակցման հարթակ՝ վերացնելով բազմաթիվ դիսկրետ ռադիոնախագծերի բարդությունը: Անկախ նրանից, թե ձեր ռոբոտի դիզայնը պահանջում է USB3.2 կամ PCIe ինտերֆեյս, մեծ, թե ծայրահեղ փոքր PCB հետք, LB-LINK-ն ապահովում է Wi-Fi 7 մոդուլի օպտիմիզացված տարբերակներ՝ ՌԴ դասավորության, վարորդների տեղափոխման և փորձարկման համար լիարժեք տեխնիկական աջակցությամբ:
Գուանգմինգ շրջանը, Շենժեն, որպես հետազոտության և զարգացման և շուկայի սպասարկման բազա և հագեցած է ավելի քան 10,000 մ² ավտոմատացված արտադրական արտադրամասերով և լոգիստիկ պահեստային կենտրոններով: