AMR(자율 이동 로봇), AGV(자동 유도 차량), 협동 로봇 팔 및 산업용 검사 로봇에는 공장 바닥, 창고 및 스마트 빌딩에서 동적으로 이동하면서 안정적인 링크를 유지할 수 있는 무선 연결이 필요합니다. 기존 Wi-Fi 5/Wi-Fi 6 모듈은 금속이 풍부한 산업 환경에서 로밍 패킷 손실, 높은 대기 시간 스파이크, 제한된 대역폭 및 공존 간섭으로 인해 어려움을 겪는 경우가 많습니다.
로봇 시스템이 점점 더 LiDAR, 다중 카메라 비전, AI 에지 컴퓨팅 및 다중 주변 센서를 통합함에 따라 단일 무선 링크는 더 이상 모든 통신 요구 사항을 충족할 수 없습니다. Wi-Fi 7 다중 프로토콜 콤보 모듈은 현대 로봇 공학을 위한 이상적인 통신 허브가 됩니다.
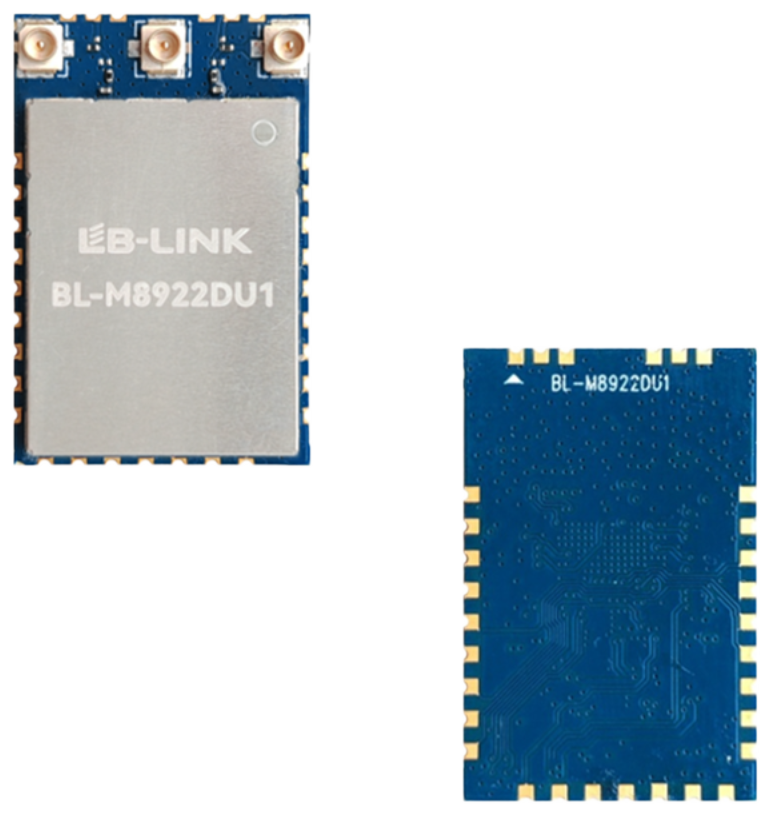
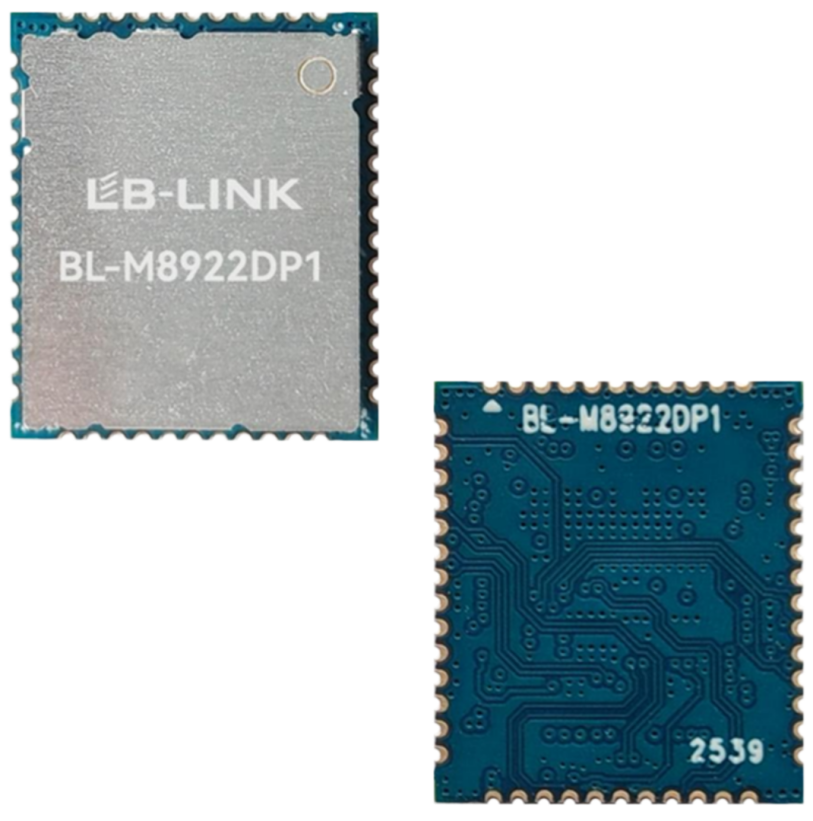
LB-LINK는 Realtek RTL8922 기반 Wi-Fi 7 모듈 2개(BL-M8922DU1 및 BL-M8922DP1)를 출시합니다. 둘 다 802.11be Wi-Fi 7 2×2 EHT160 아키텍처를 채택하여 삼중 대역 2.4G/5G/6G, DBCC 듀얼 밴드 동시 다중 링크 작동을 지원하고 Bluetooth 5.4 + Zigbee 3.0 + Thread 1.3이 하나의 소형 모듈에 통합되어 있습니다. 이 올인원 디자인은 로봇 하드웨어 설계를 단순화하고 이동성 신뢰성을 향상시키며 BOM 비용을 절감합니다.
산업용 로봇이 직면한 핵심 무선 과제
모듈 솔루션에 대해 자세히 알아보기 전에 로봇 OEM이 직면하는 가장 일반적인 무선 문제점을 검토해 보겠습니다.
이동 중 로밍 불안정성 : AMR이 액세스 포인트 간을 이동할 때 핸드오버 지연 및 패킷 손실로 인해 비상 정지, 탐색 실패 또는 비디오 스트림 중단이 발생할 수 있습니다.
대용량 센서 데이터를 위한 제한된 대역폭 : LiDAR 및 멀티 HD 카메라는 대규모 포인트 클라우드 및 이미지 데이터를 생성하므로 높은 처리량과 넓은 채널 대역폭이 필요합니다.
공장의 스펙트럼 간섭 : 금속 선반, 모터 및 근처에 있는 수십 개의 Wi-Fi 장치는 2.4G/5G 대역에서 심한 간섭을 발생시킵니다.
여러 개의 개별 무선 칩으로 인해 BOM 및 PCB 비용 증가 : 엔지니어는 Wi-Fi, BLE, Zigbee 센서 네트워크를 위한 별도의 칩이 필요하므로 PCB 설치 공간이 커지고 안테나 레이아웃 작업이 늘어나며 전력 소비도 높아집니다.
다양한 호스트 인터페이스 요구 사항 : 일부 로봇 컨트롤러는 PCIe 산업용 메인보드를 사용하는 반면 ARM 기반 로봇 플랫폼은 고속 USB 인터페이스를 선호합니다.
Wi-Fi 7 + DBCC가 모바일 로봇공학을 위해 만들어진 이유
Wi-Fi 7(802.11be)은 모바일 로봇에 혁신적인 업그레이드를 제공합니다. BL-M8922 시리즈에 채택된 핵심 기술은 DBCC(Dual Band Concurrent Multi-Link) 입니다..
하나의 단일 무선 링크에 의존하는 대신 DBCC는 두 개의 서로 다른 주파수 링크를 통해 동시에 데이터를 전송합니다. 로봇 이동 중에 링크 하나가 약해지거나 간섭을 받는 경우 두 번째 링크가 중복 역할을 합니다. 이는 AGV/AMR 안전을 위한 가장 중요한 지표인 AP 핸드오버 중 로밍 대기 시간과 패킷 손실을 대폭 줄입니다.
2×2 EHT160, 최대 2402Mbps 처리량 : 고속 포인트 클라우드 및 비전 데이터 전송을 지원하는 넓은 160MHz 채널.
삼중 대역 2.4GHz / 5GHz / 6GHz : 6GHz 대역은 간섭을 최소화하면서 깨끗한 스펙트럼을 제공하며 대기 시간이 짧은 로봇 제어 및 고화질 이미지 전송에 우선순위를 둡니다. 5GHz는 내비게이션을 위한 주요 고속 데이터 채널 역할을 합니다. 2.4GHz는 BLE/Zigbee/Thread 주변 센서 및 단거리 제어에 사용됩니다.
올인원 다중 프로토콜 무선 : Wi-Fi + BT5.4 + Zigbee 3.0 + Thread 1.3이 하나의 모듈에 포함되어 센서 네트워크용 추가 RF 칩을 제거하고 안테나 레이아웃을 단순화하며 PCB 공간을 절약합니다.
BL-M8922DU1 대 BL-M8922DP1: 다양한 로봇 폼 팩터를 위한 두 가지 옵션
두 모듈 모두 동일한 Wi-Fi 7 무선 성능, 다중 프로토콜 스택 및 DBCC 기능을 공유합니다. 차이점은 호스트 인터페이스와 크기에 있으며 고객이 로봇 하드웨어 제약 조건에 따라 선택할 수 있도록 도와줍니다.
802.11 abgn/ac/ax/be(Wi-Fi 7), 2×2 EHT160, 최대 2402Mbps
802.11 abgn/ac/ax/be(Wi-Fi 7), 2×2 EHT160, 최대 2402Mbps
밴드
2.4G / 5G / 6G 트리플 밴드
2.4G / 5G / 6G 트리플 밴드
블루투스/멀티 프로토콜
BT5.4; 지그비 3.0; 스레드 1.3
BT5.4; 지그비 3.0; 스레드 1.3
호스트 인터페이스
USB3.2
PCIe
주요 특징
DBCC 이중 대역 동시 다중 링크
DBCC 이중 대역 동시 다중 링크
크기 / 핀
27 × 17.8mm, 핀 31개
13 × 15mm, 핀 50개
최고의 대상
대형 AMR, 창고 AGV, 검사 로봇; ARM 기반 USB 플랫폼; 여유로운 PCB 공간과 더 나은 RF/열 마진을 갖춘 설계
소형 협동 로봇, 소형 모바일 로봇, 임베디드 비전 모듈; PCIe를 통한 x86 컨트롤러; 공간이 제한된 디자인
주요 애플리케이션 시나리오
창고 AGV & AMR : 창고 AP 커버리지 전반에 걸친 안정적인 로밍, 안정적인 내비게이션 명령 전달 및 실시간 재고 카메라 업로드.
산업용 협업 로봇 : 저지연 제어 링크, 그리퍼 센서용 BLE 연결, 공장 IoT 센서 네트워크용 Zigbee/Thread.
실내 및 실외 검사 로봇 : HD 비디오 스트리밍을 위한 6GHz 클린 밴드, 금속 장애물 통과 시 연결 끊김을 방지하기 위한 다중 링크 이중화.
휴머노이드 로봇 : 신체 센서, 원격 제어 및 AI 비전 데이터 백홀을 연결하는 통합 다중 프로토콜입니다.
결론
로봇 산업은 기본 무선 연결에서 안정적이고 대기 시간이 짧은 다기능 RF 통신으로 전환하고 있습니다. Wi-Fi 7 DBCC 다중 프로토콜 콤보 모듈은 차세대 자율 로봇을 위한 중요한 하드웨어 업그레이드가 됩니다.
LB-LINK BL-M8922DU1 및 BL-M8922DP1은 통합 통신 플랫폼을 제공하여 여러 개별 무선 설계의 복잡성을 제거합니다. 로봇 설계에 USB3.2 또는 PCIe 인터페이스가 필요하든, 대형 또는 초소형 PCB 설치 공간이 필요한지 여부에 관계없이 LB-LINK는 RF 레이아웃, 드라이버 포팅 및 테스트에 대한 완전한 기술 지원과 함께 최적화된 Wi-Fi 7 모듈 옵션을 제공합니다.