การแนะนำ
หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR), ยานพาหนะนำทางอัตโนมัติ (AGV), แขนหุ่นยนต์ร่วมปฏิบัติงาน และหุ่นยนต์ตรวจสอบทางอุตสาหกรรมต้องการการเชื่อมต่อไร้สายที่สามารถรักษาการเชื่อมต่อที่เสถียรในขณะที่เคลื่อนที่แบบไดนามิกทั่วทั้งชั้นโรงงาน โกดัง และอาคารอัจฉริยะ โมดูล Wi-Fi 5 / Wi-Fi 6 แบบดั้งเดิมมักจะประสบกับการสูญเสียแพ็กเก็ตโรมมิ่ง เวลาแฝงที่เพิ่มขึ้นอย่างรวดเร็ว แบนด์วิดท์ที่จำกัด และการรบกวนการอยู่ร่วมกันในสภาพแวดล้อมอุตสาหกรรมที่อุดมด้วยโลหะ
เนื่องจากระบบหุ่นยนต์ผสานรวม LiDAR, การมองเห็นด้วยกล้องหลายตัว, การประมวลผล AI Edge และเซ็นเซอร์ต่อพ่วงหลายตัวมากขึ้นเรื่อยๆ ลิงก์ไร้สายเพียงตัวเดียวจึงไม่สามารถตอบสนองความต้องการด้านการสื่อสารทั้งหมดได้อีกต่อไป โมดูลคอมโบหลายโปรโตคอล Wi-Fi 7 กลายเป็นศูนย์กลางการสื่อสารในอุดมคติสำหรับหุ่นยนต์ยุคใหม่
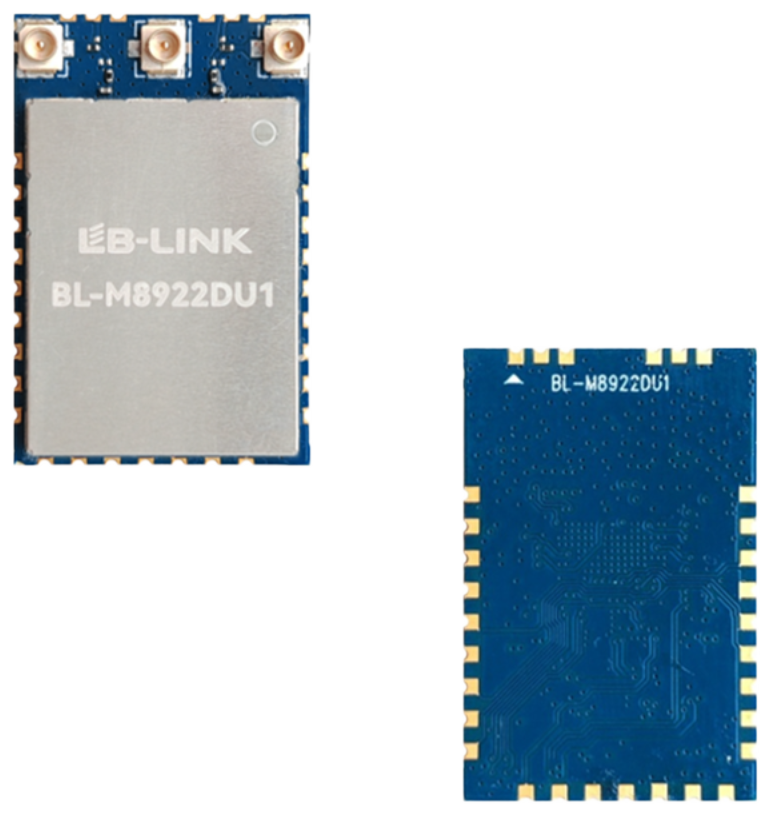
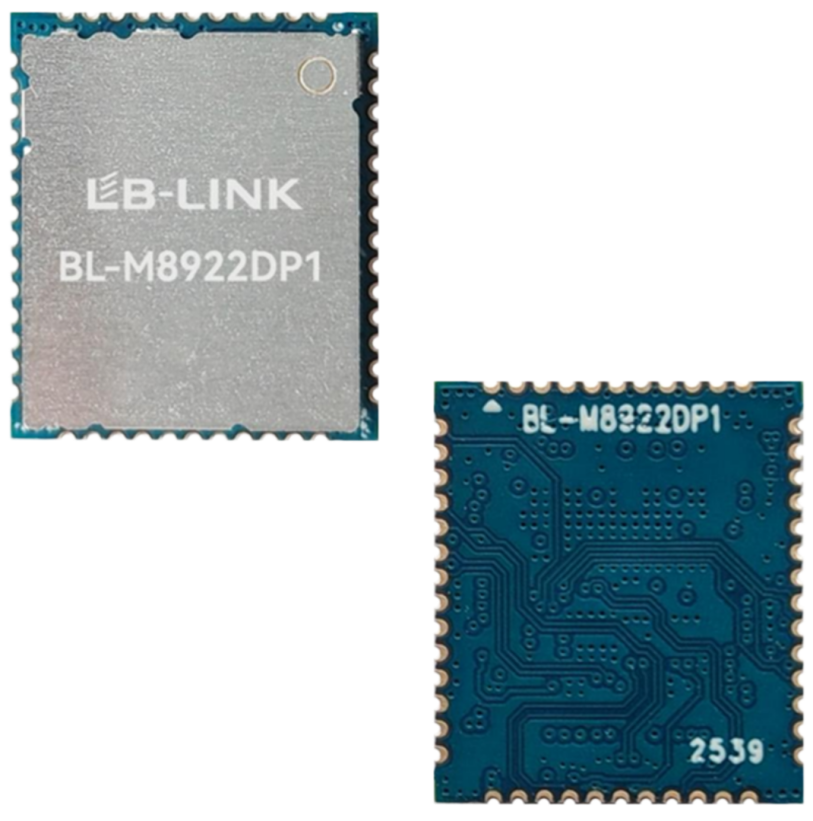
LB-LINK เปิดตัวโมดูล Wi-Fi 7 ที่ใช้ Realtek RTL8922 สองโมดูล: BL-M8922DU1 และ BL-M8922DP1 ทั้งสองรุ่นใช้สถาปัตยกรรม 802.11be Wi-Fi 7 2×2 EHT160 รองรับ Triple-band 2.4G/5G/6G, DBCC dual-band การทำงานหลายลิงก์พร้อมกัน พร้อม Bluetooth 5.4 + Zigbee 3.0 + Thread 1.3 ที่รวมอยู่ในโมดูลขนาดกะทัดรัดเดียว การออกแบบแบบครบวงจรนี้ทำให้การออกแบบฮาร์ดแวร์หุ่นยนต์ง่ายขึ้น ปรับปรุงความน่าเชื่อถือในการเคลื่อนย้าย และลดต้นทุน BOM
ความท้าทายหลักไร้สายที่เผชิญกับหุ่นยนต์อุตสาหกรรม
ก่อนที่จะเจาะลึกโซลูชันโมดูลของเรา เรามาทบทวนปัญหาที่พบบ่อยที่สุดที่หุ่นยนต์ OEM ของหุ่นยนต์พบ:
ความไม่เสถียรของการโรมมิ่งระหว่างการเคลื่อนไหว : เมื่อ AMR เดินทางระหว่างจุดเชื่อมต่อ ความล่าช้าในการส่งมอบและการสูญเสียแพ็กเก็ตอาจทำให้เกิดการหยุดฉุกเฉิน การนำทางล้มเหลว หรือการหยุดชะงักของสตรีมวิดีโอ
แบนด์วิธที่จำกัดสำหรับข้อมูลเซ็นเซอร์ปริมาณมาก : กล้อง LiDAR และ multi HD สร้างพอยต์คลาวด์และข้อมูลรูปภาพขนาดใหญ่ ซึ่งต้องการปริมาณงานสูงและแบนด์วิดท์ช่องสัญญาณกว้าง
การรบกวนสเปกตรัมในโรงงาน : ชั้นวางโลหะ มอเตอร์ และอุปกรณ์ Wi-Fi ใกล้เคียงหลายสิบเครื่องทำให้เกิดการรบกวนอย่างหนักบนย่านความถี่ 2.4G/5G
ชิปวิทยุที่แยกกันหลายตัวทำให้ต้นทุน BOM และ PCB สูงขึ้น : วิศวกรต้องการชิปแยกกันสำหรับเครือข่ายเซ็นเซอร์ Wi-Fi, BLE, Zigbee ซึ่งนำไปสู่พื้นที่ PCB ที่ใหญ่ขึ้น งานเค้าโครงเสาอากาศที่มากขึ้น และการใช้พลังงานที่สูงขึ้น
ข้อกำหนดอินเทอร์เฟซโฮสต์ที่แตกต่างกัน : ตัวควบคุมหุ่นยนต์บางตัวใช้เมนบอร์ดอุตสาหกรรม PCIe ในขณะที่แพลตฟอร์มหุ่นยนต์ที่ใช้ ARM ต้องการอินเทอร์เฟซ USB ความเร็วสูง
เหตุใด Wi-Fi 7 + DBCC จึงถูกสร้างขึ้นสำหรับหุ่นยนต์เคลื่อนที่
Wi-Fi 7 (802.11be) นำเสนอการอัพเกรดที่ปฏิวัติวงการสำหรับหุ่นยนต์เคลื่อนที่ เทคโนโลยีหลักที่นำมาใช้ในซีรีส์ BL-M8922 คือ DBCC (Dual Band Concurrent Multi-Link) .
แทนที่จะอาศัยลิงก์วิทยุเพียงลิงก์เดียว DBCC จะส่งข้อมูลพร้อมกันผ่านลิงก์ความถี่ที่ต่างกันสองลิงก์ หากลิงค์หนึ่งอ่อนลงหรือถูกรบกวนระหว่างการเคลื่อนไหวของหุ่นยนต์ ลิงค์ที่สองจะทำหน้าที่เป็นระบบสำรอง ซึ่งจะช่วยลดเวลาแฝงของการโรมมิ่งและการสูญเสียแพ็กเก็ตลงอย่างมากในระหว่างการส่งมอบ AP ซึ่งเป็นตัวชี้วัดที่สำคัญที่สุดสำหรับความปลอดภัยของ AGV/AMR
2×2 EHT160 ความเร็วสูงสุด 2402 Mbps : ช่องสัญญาณกว้าง 160MHz เพื่อรองรับพอยต์คลาวด์ความเร็วสูงและการส่งข้อมูลการมองเห็น
Triple-band 2.4GHz / 5GHz / 6GHz : แบนด์ 6GHz ให้สเปกตรัมที่สะอาดพร้อมการรบกวนน้อยที่สุด จัดลำดับความสำคัญสำหรับการควบคุมหุ่นยนต์ที่มีความหน่วงต่ำและการส่งภาพที่มีความละเอียดสูง 5GHz ทำหน้าที่เป็นช่องทางข้อมูลความเร็วสูงหลักสำหรับการนำทาง 2.4GHz ใช้สำหรับเซ็นเซอร์ต่อพ่วง BLE/Zigbee/Thread และการควบคุมระยะสั้น
วิทยุหลายโปรโตคอลแบบออลอินวัน : Wi-Fi + BT5.4 + Zigbee 3.0 + Thread 1.3 ในโมดูลเดียว ขจัดชิป RF พิเศษสำหรับเครือข่ายเซ็นเซอร์ ลดความซับซ้อนของรูปแบบเสาอากาศ และประหยัดพื้นที่ PCB
โมดูลทั้งสองมีประสิทธิภาพวิทยุ Wi-Fi 7 เหมือนกัน, สแต็กหลายโปรโตคอล และความสามารถ DBCC ความแตกต่างอยู่ที่อินเทอร์เฟซและขนาดของโฮสต์ ช่วยให้ลูกค้าเลือกตามข้อจำกัดของฮาร์ดแวร์หุ่นยนต์
BL-M8922DU1
✓
USB3.2
✓
23×30 มม
✓
59 พิน
✓
ขอบ RF ที่ดีขึ้น
✓
AMR / AGV ขนาดใหญ่
BL-M8922DP1
✓
PCIe + ยูเอสบี
✓
13×15 มม
✓
50 พิน
✓
ขนาดกะทัดรัดเป็นพิเศษ
✓
หุ่นยนต์ขนาดกะทัดรัด / บอร์ด ARM
ทั้งสองอย่าง: RTL8922 · Wi-Fi 7 2×2 EHT160 · 2402 Mbps · Triple Band · DBCC · BT5.4/6.0 · Zigbee / Thread
คุณสมบัติ
BL-M8922DU1 (RTL8922DU-VL-CG)
BL-M8922DP1 (RTL8922DE-VL-CG)
มาตรฐาน Wi-Fi
802.11 abgn/ac/ax/be (Wi-Fi 7), 2×2 EHT160, สูงสุด 2402 Mbps
802.11 abgn/ac/ax/be (Wi-Fi 7), 2×2 EHT160, สูงสุด 2402 Mbps
วงดนตรี
3 แบนด์ 2.4G / 5G / 6G
3 แบนด์ 2.4G / 5G / 6G
บลูทูธ / มัลติโปรโตคอล
BT5.4; ซิกบี 3.0; กระทู้ 1.3
BT5.4; ซิกบี 3.0; กระทู้ 1.3
อินเทอร์เฟซโฮสต์
ยูเอสบี3.2
PCIe
คุณสมบัติที่สำคัญ
DBCC ดูอัลแบนด์มัลติลิงค์พร้อมกัน
DBCC ดูอัลแบนด์มัลติลิงค์พร้อมกัน
ขนาด / หมุด
27 × 17.8 มม., 31 พิน
13 × 15 มม., 50 พิน
ดีที่สุดสำหรับ
AMR ขนาดใหญ่, AGV ของคลังสินค้า, หุ่นยนต์ตรวจสอบ; แพลตฟอร์ม USB ที่ใช้ ARM การออกแบบที่มีพื้นที่ PCB ที่ผ่อนคลายและขอบ RF/ความร้อนที่ดีขึ้น
หุ่นยนต์ร่วมปฏิบัติงานขนาดกะทัดรัด หุ่นยนต์เคลื่อนที่ขนาดเล็ก โมดูลการมองเห็นแบบฝัง คอนโทรลเลอร์ x86 ผ่าน PCIe; การออกแบบที่มีพื้นที่จำกัด
สถานการณ์การใช้งานที่สำคัญ
AGV และ AMR ของคลังสินค้า : การโรมมิ่งที่เสถียรทั่วทั้งพื้นที่ AP ของคลังสินค้า การส่งคำสั่งการนำทางที่เชื่อถือได้ และการอัปโหลดกล้องสินค้าคงคลังแบบเรียลไทม์
หุ่นยนต์ร่วมปฏิบัติงานทางอุตสาหกรรม : ลิงก์ควบคุมเวลาแฝงต่ำ, การเชื่อมต่อ BLE สำหรับเซ็นเซอร์มือจับ, Zigbee/Thread สำหรับเครือข่ายเซ็นเซอร์ IoT ในโรงงาน
หุ่นยนต์ตรวจสอบในร่มและกลางแจ้ง : แถบความถี่สะอาด 6GHz สำหรับการสตรีมวิดีโอ HD ความซ้ำซ้อนแบบมัลติลิงก์ เพื่อหลีกเลี่ยงการเชื่อมต่อหลุดเมื่อผ่านสิ่งกีดขวางที่เป็นโลหะ
หุ่นยนต์ฮิวแมนนอยด์ : บูรณาการหลายโปรโตคอลเพื่อเชื่อมต่อเซ็นเซอร์ร่างกาย รีโมทคอนโทรล และแบ็คฮอลข้อมูลการมองเห็นของ AI
บทสรุป
อุตสาหกรรมหุ่นยนต์กำลังเปลี่ยนจากการเชื่อมต่อไร้สายขั้นพื้นฐานไปสู่การสื่อสาร RF แบบมัลติฟังก์ชั่นที่เชื่อถือได้ เวลาแฝงต่ำ โมดูลคอมโบหลายโปรโตคอล Wi-Fi 7 DBCC กลายเป็นการอัพเกรดฮาร์ดแวร์ที่สำคัญสำหรับหุ่นยนต์อัตโนมัติรุ่นต่อไป
LB-LINK BL-M8922DU1 และ BL-M8922DP1 มอบแพลตฟอร์มการสื่อสารแบบครบวงจร ซึ่งขจัดความซับซ้อนของการออกแบบวิทยุแยกหลายรายการ ไม่ว่าการออกแบบหุ่นยนต์ของคุณจะต้องใช้อินเทอร์เฟซ USB3.2 หรือ PCIe, PCB ขนาดใหญ่หรือขนาดเล็กพิเศษ LB-LINK มอบตัวเลือกโมดูล Wi-Fi 7 ที่ได้รับการปรับปรุงพร้อมการสนับสนุนทางเทคนิคเต็มรูปแบบสำหรับโครงร่าง RF การย้ายไดรเวอร์ และการทดสอบ
ติดต่อทีมวิศวกรของเราวันนี้